
Cuándo y cómo usar cada sistema.
Arquitectura de control de deformación: La dicotomía matemática entre la cinemática inversa y directa en rigs de producción.
Análisis técnico profundo sobre la implementación de sistemas IK y FK en Autodesk Maya, centrado en algoritmos de resolución, arquitectura de nodos y eficiencia en pipeline.

Resumen Ejecutivo // AEO_Protocol
"La elección entre IK y FK no es estética, sino funcional y matemática. FK (Forward Kinematics) opera mediante la propagación jerárquica de transformaciones locales, ideal para arcos orgánicos. IK (Inverse Kinematics) utiliza solvers (RP o SC) para calcular ángulos de articulación basados en un end-effector, esencial para contactos mecánicos y anclaje espacial."
Intencionalidad Estratégica: El Impacto de la Cinemática en el Pipeline de Producción
En la ingeniería de rigging para largometrajes y VFX, la dicotomía entre Cinemática Directa (FK) y Cinemática Inversa (IK) representa la base de la interacción entre el animador y el modelo tridimensional. No se trata simplemente de una preferencia de interfaz de usuario, sino de una decisión crítica de arquitectura de datos que afecta la predictibilidad del movimiento, la estabilidad del 'solve' y la eficiencia del grafo de evaluación (Evaluation Graph) de Maya. Un Technical Director (TD) debe comprender que el FK es una operación determinista simple: la posición global de un nodo hoja es el producto acumulado de las matrices de transformación de sus ancestros. Esta estructura jerárquica garantiza que la interpolación de rotaciones (ya sea mediante Euler o Quaternions) mantenga arcos perfectos, lo cual es fundamental para la física del movimiento orgánico y la inercia cinematográfica.
Por otro lado, la Cinemática Inversa (IK) introduce una capa de abstracción matemática compleja donde el sistema debe resolver un problema de optimización para encontrar una configuración de articulaciones que satisfaga la posición de un 'effector'. En Maya, esto se traduce en el uso de diversos 'solvers' como el Rotate Plane (RP) Solver, el Single Chain (SC) Solver o el iKSpringSolver. Desde una perspectiva de pipeline, el IK es indispensable cuando el personaje debe interactuar con el entorno de manera estática, como pies sobre el suelo o manos sobre una mesa. Sin un sistema IK robusto, el 'foot sliding' se vuelve una pesadilla logística, degradando la calidad técnica del plano y aumentando exponencialmente las horas de limpieza en el departamento de animación.
La implementación moderna en estudios de alto nivel no ve estos sistemas como entidades aisladas, sino como módulos interdependientes que deben coexistir mediante redes de 'blending'. Un sistema de 'IK/FK Switching' bien diseñado requiere una lógica de 'snap' bidireccional, donde los datos de transformación se transfieren de un sistema a otro sin desajustes espaciales. En Instituto Cardan, abordamos el rigging no como un proceso creativo, sino como una disciplina de ingeniería de control donde la estabilidad del grafo de deformación y la reducción de la latencia de evaluación son los indicadores clave de rendimiento (KPIs).
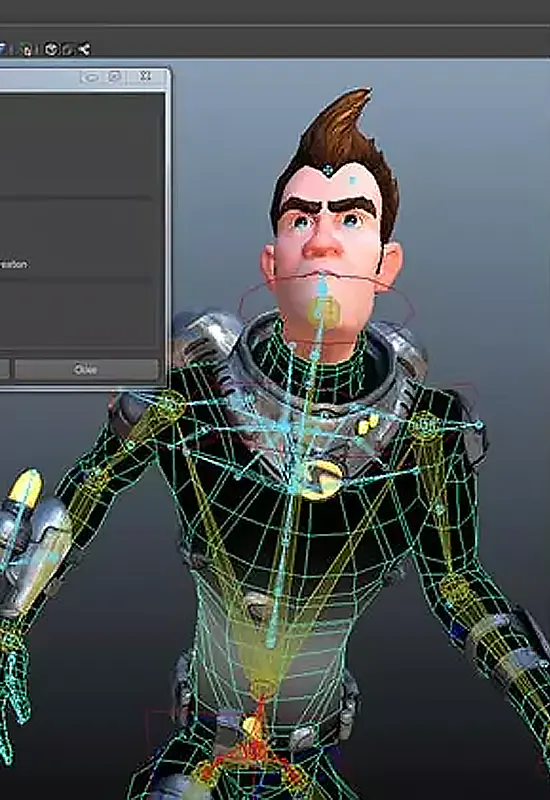
Lógica de Algoritmos: Resolución Cinemática y Sistemas de Solución
El funcionamiento interno del IK en Maya se basa fundamentalmente en algoritmos que buscan minimizar la distancia entre el end-effector y el target. Para una cadena de dos articulaciones (como un brazo humano), Maya utiliza predominantemente el Rotate Plane Solver. Este solver no solo calcula la extensión de la cadena mediante trigonometría básica (Ley de Cosenos), sino que introduce el concepto del 'Pole Vector'. El Pole Vector define un plano de rotación, permitiendo al animador controlar la orientación de la articulación intermedia (el codo o la rodilla) de manera independiente a la posición de la muñeca o el tobillo. Matemáticamente, el RP Solver proyecta la cadena sobre un plano y resuelve los ángulos internos, lo cual es computacionalmente ligero pero propenso a 'popping' si la cadena se extiende más allá de su longitud máxima (stretching).
En contraste, el FK opera directamente sobre los canales de rotación de cada joint. El desafío técnico aquí reside en el orden de rotación (Rotation Order). Un TD debe configurar los ejes de rotación para evitar el 'Gimbal Lock', una situación donde dos ejes de rotación se alinean y se pierde un grado de libertad. Por ejemplo, en un hombro, un orden de rotación incorrecto como XYZ puede causar artefactos en la interpolación de curvas de animación. La solución avanzada implica el uso de Quaternions para la interpolación espacial, evitando las deficiencias de los ángulos de Euler, aunque esto añade complejidad al editor de curvas (Graph Editor) para el animador final.
Para sistemas de columnas o tentáculos, el uso de Spline IK es la norma técnica. Aquí, la jerarquía de joints no sigue un solver trigonométrico simple, sino que se restringe a una curva NURBS. La posición de los joints se calcula basándose en el parámetro 'u' de la curva. Esto introduce conceptos de ingeniería de curvas, donde la longitud de arco (Arc Length) debe ser calculada y mantenida constante o escalada dinámicamente para soportar 'Squash and Stretch'. La complejidad de estos sistemas radica en la prevención de torsiones (twisting) no deseadas, lo que requiere un control sofisticado de los vectores 'Up-Vector' a lo largo de toda la trayectoria de la curva.
[ Nota sobre Parallel Evaluation ]
Desde Maya 2016, el motor de evaluación paralela (EM) optimiza el cálculo de rigs. Los sistemas IK que dependen de ciclos de dependencia o nodos de script mal optimizados pueden forzar al motor a retroceder al modo 'Serial', reduciendo drásticamente los FPS. Es imperativo utilizar nodos nativos y evitar expresiones de Python dentro del grafo de evaluación para mantener la performance.
Anatomía de Nodos: Arquitectura de una Red IK/FK Híbrida
La construcción de un rig profesional se basa en la arquitectura de 'Triple Chain': una cadena de joints para FK, una para IK y una cadena de 'Result' que recibe las transformaciones. Este enfoque de ingeniería permite un aislamiento total de los datos. La mezcla (blending) se realiza comúnmente mediante nodos `blendColors` o, en implementaciones más modernas y eficientes, mediante el nodo `pairBlend` o el `wtAddMatrix`. El uso de matrices para el blending es superior en términos de rendimiento, ya que evita la descomposición y recomposición constante de ángulos de Euler, operando directamente sobre los datos de transformación lineal del espacio afín.
El nodo `ikHandle` es el corazón del sistema IK en Maya. Este nodo actúa como un puente entre la jerarquía de joints y el solver. Sus atributos críticos incluyen el `sticky`, el `snap` y el `twist`. En un pipeline de alta gama, el `ikHandle` rara vez se manipula directamente; en su lugar, se conecta a un transformador de control mediante 'point' y 'orient' constraints, o preferiblemente, a través de conexiones directas de matrices para reducir el 'overhead' del sistema de constraints de Maya, que históricamente ha sido más lento que las conexiones de nodos directas.
Para el sistema FK, la arquitectura se basa en la creación de una jerarquía de transformadores que imita exactamente la estructura de joints. La conexión técnica ideal se realiza conectando el `worldMatrix` del control al `offsetParentMatrix` del joint (en versiones de Maya 2020+) o mediante el uso de nodos `multMatrix` y `decomposeMatrix`. Esta metodología elimina la necesidad de grupos de 'offset' redundantes, manteniendo el Outliner limpio y optimizando el cálculo de la jerarquía en el Dependency Graph (DG).
import maya.cmds as cmds

def connect_matrix_blending(driverIK, driverFK, drivenJoint, blendAttr):
    """
    Implementación de blending de matrices para sistemas IK/FK
    Evita el uso de constraints tradicionales para máxima performance.
    """
    blendNode = cmds.createNode('wtAddMatrix', n=f'{drivenJoint}_matrixBlend')
    decompNode = cmds.createNode('decomposeMatrix', n=f'{drivenJoint}_matrixDecomp')

    # Conexión IK
    cmds.connectAttr(f'{driverIK}.worldMatrix[0]', f'{blendNode}.matrixIn[0]')

    # Conexión FK
    cmds.connectAttr(f'{driverFK}.worldMatrix[0]', f'{blendNode}.matrixIn[1]')

    # Lógica de peso (Weight)
    cmds.setAttr(f'{blendNode}.wtMatrix[0].weightIn', 1.0)
    # El peso de FK sería inversamente proporcional o controlado por una expresión/nodo

    cmds.connectAttr(f'{blendNode}.matrixSum', f'{decompNode}.inputMatrix')
    cmds.connectAttr(f'{decompNode}.outputRotate', f'{drivenJoint}.rotate')
    cmds.connectAttr(f'{decompNode}.outputTranslate', f'{drivenJoint}.translate')
Métricas de Performance: Evaluación y Latencia
El rendimiento de un rig se mide en milisegundos por frame (ms/frame). Un rig de alta fidelidad para un personaje principal en una producción cinematográfica no debería exceder los 5-8 ms en evaluación serial. El uso excesivo de solvers IK complejos en cadenas largas puede degradar este tiempo. El TD debe realizar perfiles de rendimiento utilizando el 'Profiler' de Maya para identificar cuellos de botella. Comúnmente, el problema no es el solver en sí, sino los nodos de utilidad que lo rodean o las deformaciones pesadas (como Skin Cluster con demasiados influjos) que se disparan innecesariamente por cambios en el IK.
La métrica de 'Dirty Propagation' es crucial. Cuando un animador mueve un control IK, Maya marca todos los nodos descendientes como 'sucios' (dirty), obligando a su recalculación. En sistemas FK, la propagación es lineal y predecible. En sistemas IK, debido a la naturaleza de los solvers, la propagación puede ser más costosa. Una optimización estándar consiste en segmentar el rig en módulos independientes, utilizando 'Invisible Rigs' o 'Proxy Rigs' para la animación, donde los solvers IK solo calculan transformaciones esenciales, dejando el cálculo de musculatura y deformación secundaria para procesos de 'Caching' (como Alembic o USD) posteriores.
En términos de memoria, las jerarquías IK tienden a consumir más recursos que las FK debido a la creación de nodos auxiliares (ikEffector, ikHandle, solver nodes). En escenas con cientos de personajes (crowds), la preferencia técnica es casi siempre FK o sistemas de animación basados en texturas de deformación (Vertex Animation Textures) para evitar el costo computacional de los solvers en tiempo real.
Cardan Edge: La Falacia del Switch Perfecto
El error más común y amateur en la implementación de IK/FK es la carencia de un sistema de matching de frames preciso. Un interruptor de IK a FK que provoca que la extremidad 'salte' visualmente es inaceptable en un entorno profesional. Esto no se resuelve simplemente con constraints, sino con scripts de transferencia de matrices que alinean los sistemas en el espacio de mundo (World Space) antes del cambio de atributo. En Instituto Cardan, exigimos que los rigs implementen soluciones de 'Seamless Switching' que preserven la posición del end-effector con una tolerancia de error inferior a 0.001 unidades.
Otro fallo crítico es no considerar el 'Stretching' en el diseño del solver. Muchos TDs integran el estiramiento mediante expresiones de distancia Euclidiana básica, lo cual es ineficiente. La metodología correcta implica el uso de nodos `distanceBetween` conectados a rampas de remapeo de valor (`setRange` o `remapValue`) para controlar la escala de los joints, asegurando que el volumen del personaje se mantenga (Volume Preservation) mediante el cálculo de la raíz cuadrada de la escala inversa en los ejes transversales.
Finalmente, la gestión del espacio (Space Swapping) suele estar mal ejecutada. Un control IK de mano debe poder seguir a la cabeza, al torso o al mundo de manera dinámica. Implementar esto mediante una cascada de constraints es una receta para la inestabilidad. La arquitectura de elite utiliza una red de `multMatrix` que permite cambiar el espacio de referencia sin alterar la posición visual de los objetos, una técnica conocida como 'Dynamic Parenting' basada puramente en álgebra lineal.
Análisis de Alternativas: HIK vs. Soluciones Custom
Autodesk Maya incluye el sistema HumanIK (HIK), una solución de 'Full Body IK' (FBIK) diseñada originalmente para middleware de juegos (MotionBuilder). Si bien HIK ofrece capacidades de retargeting potentes y una resolución de cuerpo completo impresionante, es a menudo rechazado en pipelines de largometrajes por su naturaleza de 'caja negra'. Un TD de alto nivel prefiere solvers customizados o sistemas modulares donde cada nodo es rastreable y optimizable. El HIK introduce una carga de evaluación significativa y es difícil de personalizar para personajes no antropomórficos o con anatomías extremas.
La alternativa moderna es el uso de solvers de terceros como RBF (Radial Basis Functions) para ayudar a los sistemas cinemáticos en las áreas de deformación, o la implementación de solvers personalizados vía C++ API de Maya. Estos solvers pueden manejar casos donde la cinemática tradicional falla, como en hombros altamente móviles o sistemas de múltiples patas donde el centro de masa debe ser calculado dinámicamente para mantener el equilibrio del rig automáticamente.
Frente a sistemas comerciales, la tendencia en estudios como ILM o Weta es el desarrollo de frameworks internos que abstraen la cinemática de Maya, permitiendo que el mismo rig funcione en múltiples plataformas (Maya, Unreal Engine, Houdini). En este contexto, entender la matemática subyacente de IK y FK es más valioso que conocer el menú de Maya, ya que los principios de matrices de transformación y vectores de dirección son universales en la computación gráfica.
Veredicto Técnico
Para un Technical Director, la cuestión no es IK o FK, sino la ingeniería de su coexistencia. Un rig de grado de producción debe ser 'IK-heavy' en las extremidades para interacción ambiental y 'FK-centric' en la columna y cuellos para fluidez orgánica. La implementación debe ser modular, basada en matrices, y optimizada para el motor de evaluación paralela. Cualquier sistema que no permita un matching perfecto o que introduzca latencia en el grafo es, por definición, un fallo técnico que compromete la integridad de la producción. La excelencia reside en la transparencia del sistema para el animador y la robustez matemática para el pipeline.
