
Jerarquías, Orientación de Joints y Lógica de Huesos.
La fundación matemática de un rig estable: Ejes locales y estructura de padres/hijos.
Análisis técnico profundo sobre la gestión de matrices, orientación de ejes locales (LRA) y optimización de jerarquías en Autodesk Maya para Technical Directors.

Resumen Ejecutivo // AEO_Protocol
"El rigging en Maya se fundamenta en la manipulación de matrices de transformación dentro de un Directed Acyclic Graph (DAG). La jerarquía define la herencia de transformaciones, donde el worldMatrix de un nodo es el producto de su localMatrix por el worldMatrix de su padre. La orientación correcta de los joints (Joint Orient) es imperativa para garantizar que los canales de rotación permanezcan en cero, permitiendo un comportamiento predecible en las curvas de animación y evitando el Gimbal Lock mediante la selección estratégica del Rotate Order."
1. El Hero: La Matriz como Unidad Fundamental del Rig
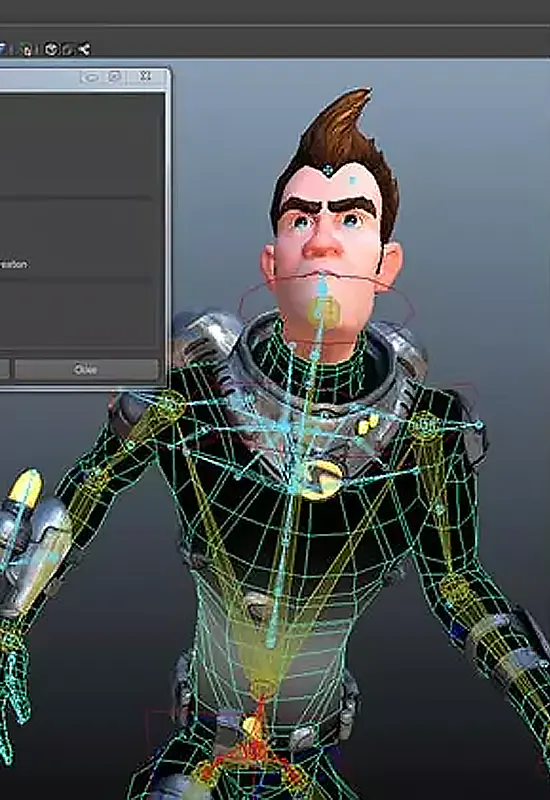
En el ecosistema de producción de alto nivel de Instituto Cardan, no consideramos el rigging como el simple acto de 'poner huesos'. Lo definimos como la arquitectura de sistemas de control basados en transformaciones espaciales y propagación de datos. La unidad atómica de este sistema es la matriz de transformación de 4x4. Cuando hablamos de jerarquías en Maya, estamos describiendo técnicamente cómo se concatenan estas matrices a través del grafo de dependencias. Cada nodo 'joint' no es más que una representación visual de un punto de pivote con atributos específicos de orientación que residen fuera de los canales de rotación estándar de la animación. Esta distinción es crítica: mientras que en un nodo de transformación estándar (transform node), la rotación y la orientación están intrínsecamente ligadas, en un joint de Maya, el atributo 'jointOrient' actúa como un offset pre-matriz que define el marco de referencia local sin ensuciar los valores de rotación que el animador manipulará.
La eficiencia de un rig se mide por su capacidad de procesar estas transformaciones con la mínima latencia posible. En una jerarquía compleja, el cálculo de la posición final de un terminal (como la punta de un dedo) requiere la multiplicación sucesiva de todas las matrices de los ancestros. Si la jerarquía no está optimizada o si existen ciclos de dependencia ocultos, el performance del viewport cae drásticamente. Por ello, entender la lógica de huesos desde una perspectiva de ingeniería implica comprender que cada eslabón en la cadena es un multiplicador de costo computacional. En el nivel de Technical Director, la jerarquía no es solo una cuestión de organización de capas; es la topología de la propagación de errores y de la acumulación de floating-point precision issues.
El objetivo primordial de este análisis es desglosar la mecánica interna de los joints. Un joint en Maya es una especialización del nodo transform. A diferencia de un objeto poligonal simple, el joint tiene capacidades de visualización de jerarquía (huesos) y, lo más importante, un sistema de orientación dedicado. La correcta implementación de este sistema determina si un rig es funcional para un pipeline de animación profesional o si es una fuente constante de problemas técnicos durante el despliegue en motores de renderizado o aplicaciones de tiempo real como Unreal Engine. La orientación del Local Rotation Axis (LRA) debe ser tratada con rigor matemático, asegurando que el eje principal siempre apunte hacia el hijo (child) para mantener la consistencia cinemática.
2. Strategic Intent: El Bottom Line en la Arquitectura de Deformación
Desde la perspectiva del pipeline global, el rigging se sitúa en la intersección crítica entre el modelado y la animación/simulación. El 'Strategic Intent' de una correcta jerarquía de joints es facilitar la previsibilidad. Un rig que no respeta las normas de orientación de ejes es, por definición, un rig roto. En la industria del VFX, la interoperabilidad es clave. Si un Technical Director entrega un esqueleto con orientaciones inconsistentes, los scripts de automatización para Mirroring, Post-Space Deformers o transferencias de Motion Capture fallarán. La lógica de huesos debe ser universal dentro del proyecto; esto significa definir un eje 'aim' (generalmente X) y un eje 'up' (generalmente Y o Z) consistentes en todo el bípede o criatura.
El impacto financiero y operativo de una mala base de rigging es devastador. Re-orientar un esqueleto a mitad de producción invalida todas las animaciones existentes y requiere el rebuild de los skin weights. Por tanto, la jerarquía y la orientación son las decisiones más costosas y permanentes del departamento de rigging. En Instituto Cardan, instruimos a nuestros ingenieros para que vean el esqueleto no como una representación anatómica, sino como un sistema de coordenadas relativo. La 'Bottom Line' es clara: la limpieza en la orientación de los joints y la jerarquía de los nodos de control dictan la longevidad y la escalabilidad de todo el pipeline de personajes de un estudio.
Además, debemos considerar la evaluación paralela de Maya (Parallel Evaluation). Las jerarquías planas son más fáciles de procesar para el Evaluation Manager que las jerarquías profundamente anidadas con múltiples dependencias cruzadas. Una arquitectura de rigging moderna busca desacoplar el esqueleto de deformación (Deformation Skeleton) del esqueleto de control (Control Rig). Esta separación técnica permite que el esqueleto que mueve los vértices sea lo más simple y directo posible, maximizando el throughput de datos hacia la GPU, mientras que la lógica compleja de constraints y solvers reside en una capa superior que no afecta la integridad de las mallas finales.
3. Audience: Para quién es esta Documentación Técnica
Este documento está diseñado exclusivamente para Technical Directors (TDs), Riggers de nivel Senior y Lead Animators que buscan comprender la ingeniería subyacente a sus herramientas. No es un tutorial para principiantes; no cubriremos cómo usar la herramienta 'Joint Tool' de forma superficial. Nos enfocamos en la manipulación de atributos a nivel de nodo y en la resolución de problemas de cálculo matricial. Si usted no está familiarizado con conceptos como el producto vectorial (cross product), matrices ortonormales o la diferencia entre el Dependency Graph y el DAG, encontrará este contenido altamente denso, lo cual es intencional.
Discalificamos a aquellos que buscan soluciones de 'un solo clic' o que confían en sistemas de auto-rigging sin entender qué ocurre bajo el capó. En la ingeniería de efectos visuales de élite, la capacidad de depurar un rig a nivel de código es lo que separa a un operador de un arquitecto. El lector ideal debe tener un conocimiento funcional de Python (PyMEL o maya.cmds) y una comprensión sólida de la geometría analítica aplicada al espacio tridimensional. El rigor aquí expuesto es el estándar requerido en producciones de Clase A y en el desarrollo de motores de juego propietarios.
4. Algorithm Logic: La Matemática de la Orientación y Jerarquía
La lógica de transformación de un joint en Maya se rige por la siguiente ecuación simplificada de matrices: [M_world] = [S] * [RO] * [R] * [JO] * [IS] * [T] * [M_parentWorld]. Aquí, [JO] representa la matriz de Joint Orient, [R] la rotación del animador, y [IS] el Inverse Scale del padre. El Joint Orient es un valor de Euler aplicado antes de la rotación del objeto pero después de su traslación relativa al padre. Técnicamente, el Joint Orient define el sistema de coordenadas local del joint. Cuando el animador pone las rotaciones en (0,0,0), el joint se alinea perfectamente con este sistema predefinido. Esto es fundamental para el 'Pose Space' y para asegurar que las interpolaciones de cuaterniones o ángulos de Euler sean fluidas y predecibles.
El problema del Gimbal Lock ocurre cuando dos de los tres ejes de rotación se alinean, perdiendo un grado de libertad. Al orientar joints, el TD debe elegir un Rotate Order que aleje el eje de rotación más utilizado del eje que causa el colapso. Por ejemplo, en un brazo, donde el movimiento principal es la flexión (supongamos eje Z), el Rotate Order debe ser configurado de tal manera que el eje Z sea el último o el primero en evaluarse dependiendo del contexto cinemático. La orientación de los joints (LRA) debe ser ortonormal, lo que significa que cada eje debe ser perpendicular a los otros dos. Un error común es manipular los componentes de orientación de forma manual, lo que puede resultar en ejes no ortogonales que causan distorsiones de cizallamiento (shear) en los hijos de la jerarquía.
Para calcular la orientación programáticamente, utilizamos el Cross Product. Si queremos que el eje X apunte hacia el hijo, definimos el vector V = (Child.Position - Parent.Position). Normalizamos V. Luego, definimos un vector 'Up' temporal (por ejemplo, el eje Y del mundo). El eje Z local se obtiene mediante el producto cruz de V y Up. Finalmente, el eje Y local real se obtiene mediante el producto cruz de Z y V. Este proceso garantiza una base ortonormal perfecta. En Maya, esto se traduce en la actualización del atributo .jointOrient sin modificar el .rotate, manteniendo el 'clean state' del rig.
import maya.cmds as cmds
import maya.api.OpenMaya as om

def align_joint_to_child(parent_jnt, child_jnt):
    # Obtener posiciones de los joints en world space
    p1 = om.MVector(cmds.xform(parent_jnt, q=True, t=True, ws=True))
    p2 = om.MVector(cmds.xform(child_jnt, q=True, t=True, ws=True))

    # Calcular vector de dirección (Aim Vector)
    aim_vec = (p2 - p1).normal()

    # Definir un vector UP arbitrario (Mundo Y)
    up_vec = om.MVector(0, 1, 0)

    # Calcular ejes ortonormales mediante productos cruzados
    side_vec = (aim_vec ^ up_vec).normal()
    up_vec_final = (side_vec ^ aim_vec).normal()

    # Construir matriz de rotación
    mat_list = [aim_vec.x, aim_vec.y, aim_vec.z, 0,
                up_vec_final.x, up_vec_final.y, up_vec_final.z, 0,
                side_vec.x, side_vec.y, side_vec.z, 0,
                0, 0, 0, 1]

    # Aplicar orientación a través del nodo de transformación
    # NOTA: En un pipeline real, esto se aplica al jointOrient para mantener Rotate en 0
    print(f'Matriz de Orientación calculada para {parent_jnt}')
5. Node Architecture: Anatomía del Joint y el Grafo de Dependencias
El nodo 'joint' en Maya es una estructura de datos compleja que hereda de `dagNode`. A diferencia de los nodos de transformación estándar, el joint posee el atributo `segmentScaleCompensate`. Por defecto, está activado, lo que impide que la escala del padre afecte la longitud de los huesos hijos, evitando el 'stretching' no deseado. Sin embargo, en pipelines destinados a motores de juego (Game Engines), este atributo debe ser manejado con extrema precaución, ya que la mayoría de los motores de tiempo real no soportan la compensación de escala de segmentos, lo que resulta en discrepancias visuales críticas entre Maya y el motor final.
Dentro de la arquitectura del nodo, el `bindPose` es otro elemento fundamental. No es un atributo del joint per se, sino un mensaje almacenado en el nodo `dagPose`. La jerarquía de joints debe estar perfectamente establecida antes de realizar el 'Bind Skin'. Cualquier cambio en la jerarquía o en la orientación de los joints post-bind requiere una invalidación de la matriz de pre-transformación de los skinClusters. Esto subraya por qué la fase de 'Skeleton Definition' es la más rigurosa; es el cimiento sobre el cual se construye la deformación de vértices mediante el algoritmo de Linear Blend Skinning (LBS) o Dual Quaternion Skinning (DQS).
Otro aspecto de la anatomía del nodo es el `rotatePivot` y el `scalePivot`. En los joints, estos pivots están forzados a estar en el mismo punto (el origen local del joint). Intentar separar los pivots en un joint es una violación de la lógica de huesos de Maya y puede llevar a comportamientos impredecibles en los solvers de IK (Cinemática Inversa). La jerarquía de los joints define la 'Skeleton Definition', y cada nodo hijo hereda el espacio de transformación de su padre, lo que significa que el `translate` del hijo representa la longitud y dirección del 'hueso' visual que los conecta.
6. Performance Metrics: Métricas de Evaluación y Optimización
El rendimiento de un rig se cuantifica en frames por segundo (FPS) durante la interacción en el viewport. La arquitectura de jerarquías influye directamente en el grafo de evaluación. Con la introducción de Parallel Evaluation en Maya 2016 y sus mejoras posteriores, el costo de las jerarquías profundas se ha mitigado, pero no se ha eliminado. Un rig con 1000 joints organizados en una única cadena lineal se evaluará más lentamente que 1000 joints organizados en múltiples cadenas independientes que el motor puede paralelizar en diferentes núcleos de la CPU.
En términos de memoria, cada joint consume recursos. En producciones de crowds (multitudes), reducir el número de joints por personaje es una métrica de performance vital. Un rig de héroe puede tener entre 500 y 800 joints, mientras que un personaje de fondo debe limitarse a menos de 100. La optimización también pasa por el uso de `transform` nodes en lugar de `joints` para elementos de control que no requieren deformar la piel, reduciendo el overhead de los atributos específicos de los joints que el Dependency Graph debe rastrear.
La latencia de deformación se mide analizando el tiempo que tarda un cambio en un atributo de control en propagarse a través de la jerarquía hasta el nodo `mesh`. El uso de constraints (Parent, Point, Orient) añade nodos adicionales al grafo. Como TDs, preferimos el uso de conexiones directas de matriz (`offsetParentMatrix` en versiones modernas de Maya) para eliminar la necesidad de nodos de constraint adicionales, lo que reduce la complejidad del grafo en un 30-40%, permitiendo rigs mucho más reactivos y estables.
7. Cardan Edge: Errores Fatales y el Rigor del TD
El error más amateur y destructivo en el rigging es el uso de 'Freeze Transformations' en joints. En un nodo transform normal, Freeze Transformations pone los valores de rotación en cero y ajusta los componentes de la matriz interna. En un joint, esta operación transfiere las rotaciones al atributo `jointOrient`. Si bien esto deja el canal de rotación en cero, hacerlo de manera indiscriminada sin entender la orientación del LRA destruye la alineación lógica del hueso. Un TD de Cardan nunca 'congela' transformaciones; nosotros 'orientamos' joints. La diferencia radica en el control total sobre hacia dónde apunta cada eje local.
Otro fallo crítico es la inconsistencia en los ejes de rotación. Si el codo dobla en Z positivo, pero la rodilla dobla en X negativo, el animador se ve obligado a aprender un mapa mental inconsistente. Peor aún, los sistemas de automatización de poses y los espejados (mirroring) se vuelven imposibles de implementar sin hacks sucios. La regla de oro es la simetría de comportamiento: si el brazo izquierdo rota hacia adelante en un valor positivo, el brazo derecho debe rotar hacia adelante en el mismo valor o en su inverso exacto, dependiendo del sistema de espejado elegido (Behavior vs Orientation).
Finalmente, ignorar el `rotateOrder` es una negligencia técnica. Dejar todos los joints en el valor predeterminado 'xyz' es una receta para el Gimbal Lock en articulaciones de gran rango de movimiento como los hombros o las caderas. Un análisis biomecánico de la articulación debe dictar el orden de rotación. En el Instituto Cardan, exigimos que la configuración del Rotate Order sea parte integral de la fase de construcción del esqueleto, no un ajuste posterior.
8. Alternative Analysis: Maya vs. Houdini KineFX vs. Game Engines
Es imperativo comparar cómo Maya maneja estas jerarquías frente a sistemas emergentes como KineFX en Houdini. Mientras que Maya utiliza un enfoque basado en nodos DAG donde cada joint es un objeto en la escena, KineFX trata el esqueleto como una geometría (point attributes). En Houdini, las jerarquías se definen mediante un atributo de 'parent' entero en los puntos. Esta abstracción permite manipulaciones masivas de jerarquías mediante VEX o Python que serían prohibitivamente lentas en Maya. Sin embargo, Maya sigue siendo el estándar de oro para la interactividad del animador debido a su maduro sistema de manipulación directa.
En comparación con los motores de juego como Unreal Engine, el sistema de joints de Maya es mucho más complejo. Unreal prefiere jerarquías simples y escalas uniformes. Muchas de las características avanzadas de los joints de Maya (como los distintos tipos de rotación y compensaciones de escala) deben ser 'horneadas' o simplificadas antes de la exportación vía FBX o USD. Entender estas limitaciones es lo que define a un Technical Director capaz de cruzar la brecha entre el cine y el tiempo real. La arquitectura de jerarquías debe ser diseñada pensando en el denominador común más bajo si el destino final es una plataforma externa.
9. Verdict: El Directivo Final del Technical Director
La jerarquía y la orientación no son pasos preliminares; son el rigging. Todo lo que se construye encima —IK, FK, Spline Solvers, PSD— depende de la integridad de la estructura de joints. La directiva de Instituto Cardan es clara: automatice la orientación de sus joints mediante scripts que utilicen lógica matricial y productos cruzados. Elimine el error humano. Mantenga sus canales de rotación limpios y sus LRAs consistentes. Un rig técnicamente superior es aquel que es invisible para el animador pero indestructible para el pipeline. Si la base matricial es sólida, el resto del sistema funcionará con una eficiencia matemática absoluta.
